MuJoCo 全称 Multi-Joint dynamics with Contact,是一款面向机器人研发、生物力学和智能算法领域的通用多体动力学物理引擎。它最早由 Emo Todorov 开发,目前由 Google DeepMind 接手维护并完全开源。这款引擎的核心亮点在于用连续时间下的凸优化方案来处理复杂的接触动力学,既保证了仿真精度,又带来了极快的运算速度。它自带的 MJCF(XML 格式)建模语言,让研究人员能迅速搭建从简易倒立摆到复杂人形机器人、骨骼肌肉系统等各种模型。依靠对强化学习算法快速迭代的高效支撑,它已经成为 OpenAI Gym 等主流实验平台的标准底层环境。MuJoCo 在接触模拟上的稳定表现和高效性能,使其成为连接虚拟仿真与真实物理控制的重要工具。
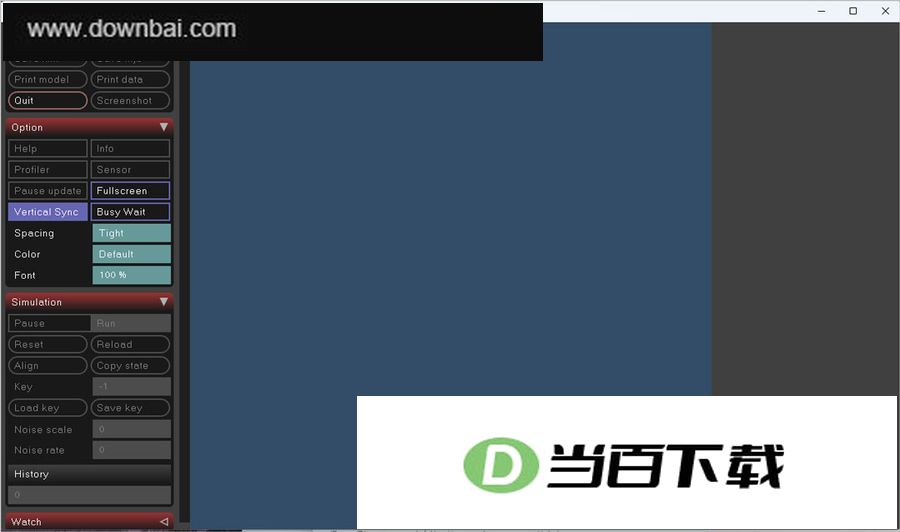
1、 下载并解压后,你会在文件夹内看到 bin、include、model 等文件夹
2、 进入 bin 目录
3、 双击运行 simulate.exe(这是 MuJoCo 自带的可视化仿真器)
4、 你可以直接将 model 文件夹里的任何 .xml 文件(如 humanoid.xml)拖入 simulate.exe 的窗口中
5、 如果你能看到一个机器人模型并能用鼠标拖动它,说明软件已正常运行了
- 新增了 `ipc` 标志,这是离散积分器的一种实验性接触模式,用于实现无穿透的柔性体接触。在每个时间步中,该模式在满足线性化接触约束的前提下最小化增量势能;它采用一种无障碍(barrier-free)的增广拉格朗日方法,其子问题即为离散求解过程。每次确认的位置更新都会通过连续碰撞检测(CCD)验证是否无相交,确保柔性体接触不会发生穿透。该模式支持二维柔性体:具有边等式约束的柔性体在约束求解器中保持其弹性特性,而 `elastic2d` 弹性则通过有效度量(effective metric)进行隐式积分。该模式处理的接触均为无摩擦接触。由于该模式在状态规范(state specification)未涵盖的步骤间保留接触乘子,因此 `mj_getState`/`mj_setState` 无法捕获其完整状态,也不支持精确重放
- 引入了归档资源提供程序(`mjp_registerArchiveResourceProvider`)。归档提供程序利用 `mjpResourceProvider` 接口来挂载和读取归档容器(如 `.mjz` 或 `.zip`),将容器处理与格式解码器解耦,并支持按需提取资源,无需预先分配虚拟文件系统(VFS)
- 保存 MJCF 时现在会保留坐标系(frame)信息:`` 元素在保存时会记录其位置(pos)、四元数(quat)以及基于该坐标系相对坐标的内容,因此重新加载保存的模型时能保持相同的坐标系。此前,坐标系变换在保存时会被累积到子元素中,且仅保留坐标系的名称。现在,当重新编译 `mjSpec` 时,对其中坐标系位置(pos)或四元数(quat)的修改也会生效
采用广义坐标系(Generalized Coordinates)而非笛卡尔坐标,能够更高效、准确地处理带有关节约束的多体系统
通过将接触力学建模为凸优化问题,避开了传统引擎中常见的数值不稳定现象,实现了物理精度与仿真速度的平衡
使用基于 XML 的专有 MJCF 格式,支持分级建模、宏定义和参数引用,极大简化了复杂机器人模型的过程
原生支持软接触和摩擦力模拟,能够精准还原抓取、滑动等复杂物理交互,非常适合精细操作研究
包含专门的驱动器模型,可模拟生物肌肉的收缩特性,使其成为生物力学领域研究人体运动的首选
经过深度优化的 C 核心代码,支持并行仿真,能在短时间内生成海量的训练数据,满足强化学习的高强度需求
如训练虚拟角色行走、跑步或完成精细的操作任务
在实机部署前,在仿真环境中测试路径规划与控制律
模拟骨骼肌肉系统,分析人类运动的动力学特性
支持通过解析方法计算动力学导数,这对于基于梯度的轨迹优化(Trajectory Optimization)和最优控制至关重要
提供位置、速度、力矩以及特定电机特性的多种驱动器,可直接对应现实中各种电控或液压硬件
内置基于 OpenGL 的快速渲染器,提供高质量的深度图输出和视觉检测功能,支持视觉导航算法的开发
由 Google DeepMind 全面开源,支持 Windows、macOS 和 Linux,并提供原生的 Python 绑定,生态集成极其便利
(您的评论需要经过审核才能显示)
0条评论